OpenClaw 变化很快,正因为如此,团队不应该每出现一个新的 runtime、扩展或迁移故事就重建自己的代理栈。更安全的习惯是做 roadmap watch:跟踪信号、隔离测试,并且只有在运行模型清楚之后,才把生产级编码工作迁过去。
这篇指南是我们用于 OpenClaw 相关 workflows 的观察清单。它不是承诺 Office Claws 会原生运行 OpenClaw。Office Claws 是 Codex-first;合适的位置是管理持久的编码部分:本地控制、VPS runner、分支隔离和 review gates。
跟踪路线图信号,而不是热度
有用的 OpenClaw roadmap watch 会把产品信号和噪声分开。我们不太关心发布标题,更关心团队能否安全地运行这个 workflow 数周。
| 信号 | 要问什么 | 现在采用吗? |
|---|---|---|
| Runtime 稳定性 | 任务能否承受重启、重连和长日志? | 只在演练之后 |
| 扩展面 | 哪些工具和凭证可被访问? | 按 workflow 限制 |
| 迁移路径 | 哪些状态、prompts 和 approvals 会迁移? | 在非关键 repo 测试 |
| 成本模型 | 重试和并行工作下账单是否可预测? | 与 VPS runner 比较 |
| Review gate | 人能否在 merge 或 deploy 前检查 diff? | 必须有 |
做定位时,请把 OpenClaw vs Codex 对比 放在手边。OpenClaw 可以是广义 workflow 层;Codex 支撑的 runner 往往更适合 repo-centered execution。
切换前先做三车道测试
我们喜欢三车道测试,因为它能防止一个亮眼的 roadmap 项太早触碰生产环境。
lane 1: research task
  - no secrets
  - disposable notes
  - inspect transcript only

lane 2: code task
  - isolated branch
  - scoped token
  - tests must run before PR

lane 3: production task
  - human approval
  - deploy gate
  - rollback owner named
第一条车道告诉你新能力是否有用。第二条告诉你它在真实仓库旁边表现如何。第三条应该保持关闭,直到日志、权限和 rollback 都变得无聊。
如果编码车道才是重点,实际答案可能是 Office Claws for OpenClaw users:保持探索层宽广,然后把持久实现移到本地机器或 VPS 上的 Codex runner。
观察运营债务
路线图通常宣传能力,很少宣传随之而来的债务:更多凭证、更多后台会话、更多卡住的代理可以躲藏的地方,以及中断任务后的更多部分状态。
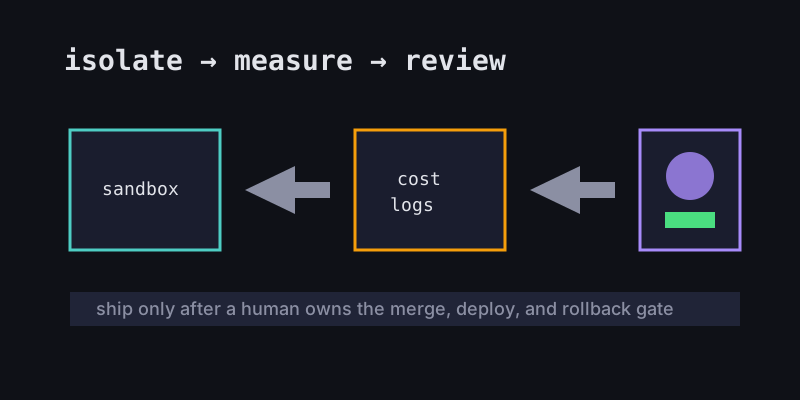
采用新的 OpenClaw 模式之前,先写下每种失败模式的负责人。
| 失败模式 | 最小控制 |
|---|---|
| 代理整夜循环 | 预算上限和停止控制 |
| 扩展访问了错误账号 | 每个 workflow 使用 scoped credentials |
| Repo 状态分叉 | 每个 runner 一个分支 |
| Secret 出现在日志里 | 本地密钥处理和脱敏 review |
| Deploy 过早开始 | 手动 merge 和 deploy gate |
这时,OpenClaw desktop manager 和 OpenClaw VPS manager 的思路会有帮助,即使实际执行路径是 Codex。把代理当成基础设施,而不是浏览器标签页。
建议
保留 OpenClaw roadmap watch,但不要让它变成追逐 roadmap。新的 OpenClaw 能力先进入研究车道,再进入隔离 repo 车道,最后才进入带有明确人工 gate 的生产路径。
对于编码工作,我们的建议故意保守:在需要广义 workflow 上下文的地方使用 OpenClaw,然后把长期 repo 变更放到由 Office Claws 管理的、隔离的 Codex-backed runners 上运行。这样团队能获得 OpenClaw 讨论的好处,而不会把每次路线图更新都变成一次运营重写。